标准详情
汽轮机调节(控制)系统技术条件
下载标准电子版
PDF · 10 页 · 1007.8KB
登录后可查看已购记录,会员和金币权益与电子标准网共用。
基础信息
标准号
JB/T 10086-2001
标准状态
现行
发布日期
2001-08-30
实施日期
2002-02-01
中国标准分类号
K54
国际标准分类号
27.040
主管部门
中国机械工业联合会
发布部门
中国机械工业联合会
标准简介
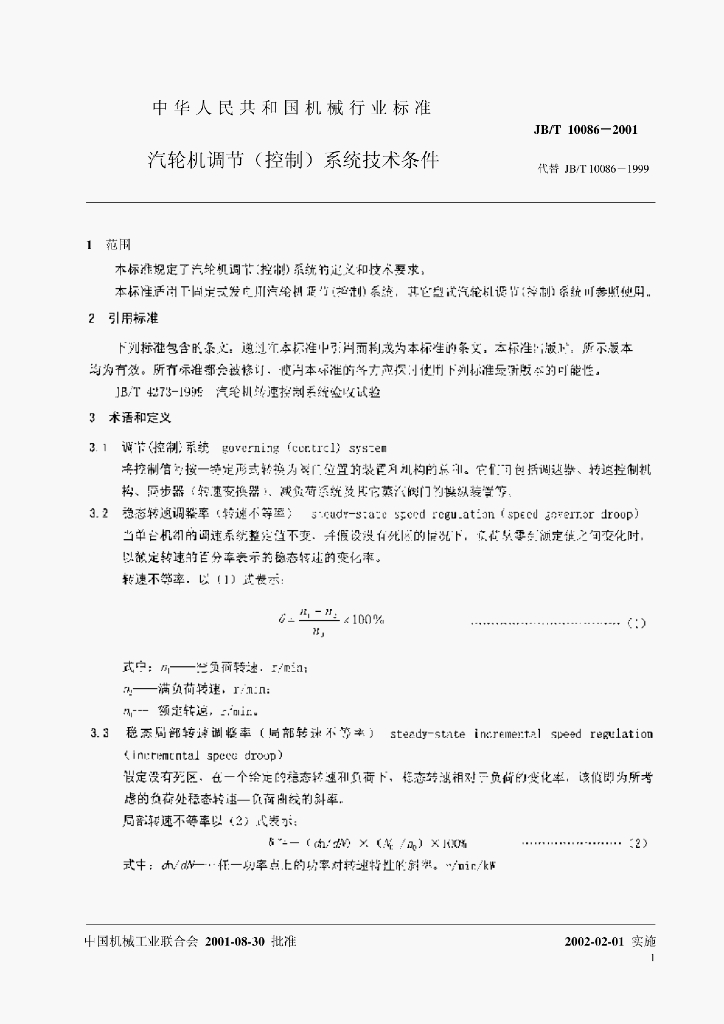
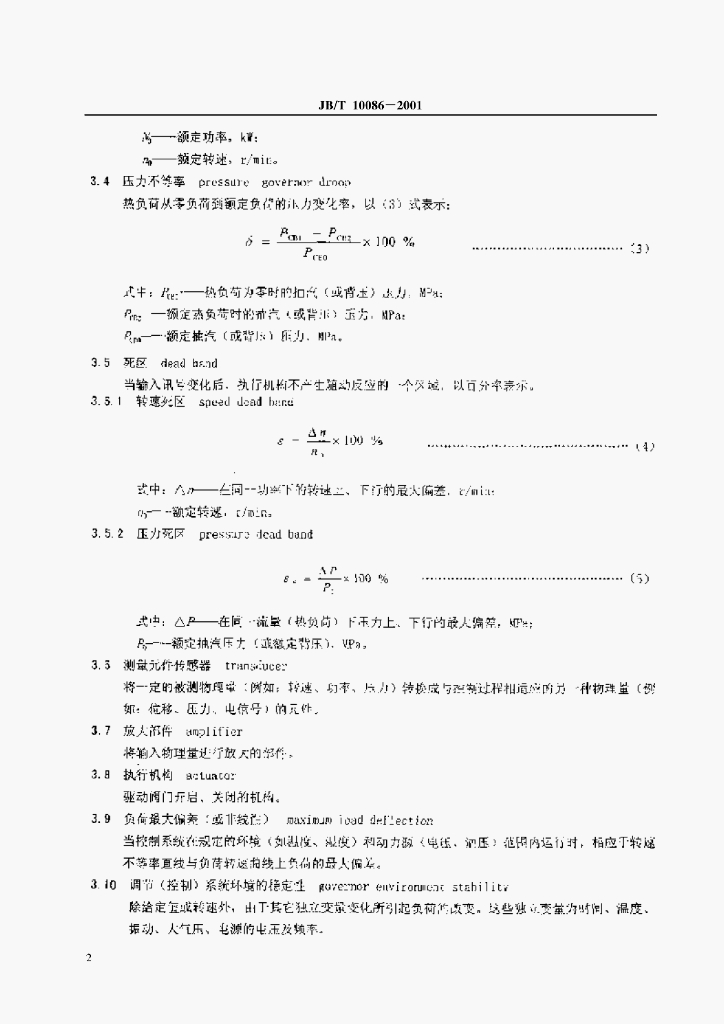
JB/T 10086—2001. 1范围 JB/T 10086妃定了汽轮机调弋:控制)系就钓记兰和技尽要求, JB/T 10086活eT尚定式发它川汽轮惧震‘j(吃制)系统,其它塑试汽腌剔调节{抖制i系统叮爹照使舆.引用标准 下列标准包含的条文。说过丫.本标准中引判而制成为本标准讷条文,本标准i版下,所示版本为为有效。所有示准都会被惚订、使宁本f准的等才应.探∵T!出下列标准/衡版本的叮能性, JBT4373一19汽笼圳法速按制系统俭l发试粒 3术语和定义 3.1调`苄(控制;系统governing ice.trcl} sys-em 悖挖制信尔按一d定形式转换为器门.位置竹装霞冈机构的总玲。它们."刁创括调达器、转这控制机构、洒步器﹔转.速变换器:、减负荷系统陵F官菜i阀门拱纵爰世等. 3.2稳态转迤调整率〈转速不等到5:.cudv-s:a"e sceed rcgu.ation ( speed gowerr.or droop) 当单亡机扪的调―系绒整定滥不变、弁假设没有死I点的份况下,文弑关零:濒定雀之訇变化时.以款定转速.的百分本表示的稳态转述的变化率。 转速不够率.以〔 )『麦示: 5电子控制系统要求5.1与子控制器 5.1.1控制器的分类 5.1.1.1按可靠性和不同性能可分为: A型:故障—容错系统,在不影响或只是有限影响系统的可旧性以及不.影响超速限制能力条件下.系统中至少能检测和检僚…项故障。例如系统配有三:个平行冗余的上过程透道,通过说较可检测出=一通道故障并给子报警,同时限据通道选挥&罩纯持控制作!.. 型:本系统应能检测故障并使机组负荷或跳闸,这类故障系指其中任意故障都会导致超速限制能力的丧失。这类的挖制系统可以有两个过程通遒或i有功能监视约单通道. 型:汽轮机发生故障时,机组在到长荷或跳闸前,控制系统的输班可被置于“保持”位置,其它性能与B型相问。在此状态下,尽管系绕输出叮手动控制,但挖制系统对限制超堰小起作用。 型:简单的控制系统,该系统故蹄才能完全影响可符性、 5.1.1.2按进汽分配阀液压继动器接口可分为: a型:该系统各个汽阀均配霆独立的电一液转袂圈,具有故瘫检驸装谩和7.余度、该囊置通s与;型蜕B型控制器一起使用。 b型:该系统中汽论机所有阀门或拉制组件空用令公共接口.本装置迪汴与B9、C型或0型控制罂一起使用- 5.t.2超速保护 机械和电超速保护装置均适出,而汪一装置均可与y比子控制恐一起使己,电起逗保护疟置可以配机械式控制系统健用或与机械超速装置同时使用。 5.1.3控制方法 电予控制器可采用模拟挖制j和数宝控制O两者1有。
内容预览
相关标准
| 标准号 | 标准名称 | 状态 | 发布日期 | 实施日期 |
|---|---|---|---|---|
| QJ 3238-2005 | 解锁螺栓通用规范 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 20002-2011 | 月球探测器坐标系 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 2046A-2008 | 膨胀合金热处理 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 1714.12B-2011 | 航天产品设计文件管理制度 第12部分:设计文件的偏离规定 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 9000A-2003 | 质量管理体系 要求 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 3040A-2011 | 焊缝建档规定 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 2643A-2014 | 控制系统仿真术语 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 20021-2011 | 姿控发动机气体引射高空模拟试验方法 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 3110A-2007 | 工厂安全评价 | 现行 | 2026-10-15 | 2026-10-15 |
| QJ 20025-2011 | 螺栓试验方法 | 现行 | 2026-10-15 | 2026-10-15 |